Transformasi Geometri: Translasi, Refleksi, Rotasi, Dilatasi, Matriks Transformasi, dan Komposisi + Contoh Soal
Coba geser stiker di layar ponselmu, putar foto, lalu perbesar dengan dua jari. Tanpa sadar kamu baru saja melakukan tiga transformasi geometri: translasi (geser), rotasi (putar), dan dilatasi (perbesar atau perkecil). Kalau kamu bercermin, itu transformasi keempat: refleksi.
Di matematika, semua gerakan itu bisa dihitung dengan tepat memakai koordinat dan matriks. Catatan ini membahas keempat transformasi satu per satu, cara menuliskannya dalam bentuk matriks, cara mencari bayangan titik maupun garis, sampai komposisi (gabungan) beberapa transformasi. Setiap rumus disertai contoh soal yang bisa kamu ikuti langkah demi langkah.
- Menentukan bayangan titik dan bangun oleh translasi.
- Menentukan bayangan oleh refleksi terhadap sumbu, garis y = x, y = −x, x = h, y = k, dan titik asal.
- Menghitung bayangan oleh rotasi 90°, 180°, dan sudut umum, baik berpusat di O maupun di titik (a, b).
- Menghitung bayangan oleh dilatasi dan perubahan luas bangun.
- Memakai matriks transformasi dan menghitung komposisi transformasi.
Pengertian Transformasi Geometri
Transformasi geometri adalah aturan yang memindahkan setiap titik (x, y) pada bidang ke titik baru (x', y'). Titik awal disebut objek (atau prapeta), titik hasilnya disebut bayangan (atau peta). Notasinya biasa ditulis A(x, y) → A'(x', y').
Ada empat jenis transformasi dasar yang dipelajari di SMA:
| Transformasi | Gerakan | Bentuk & ukuran |
|---|---|---|
| Translasi | Menggeser | Tetap (kongruen) |
| Refleksi | Mencerminkan | Tetap (kongruen), orientasi terbalik |
| Rotasi | Memutar terhadap suatu pusat | Tetap (kongruen) |
| Dilatasi | Memperbesar atau memperkecil | Bentuk tetap, ukuran berubah (sebangun) |
Translasi, refleksi, dan rotasi disebut isometri karena tidak mengubah jarak antartitik. Dilatasi bukan isometri, karena jaraknya dikalikan faktor skala.
Translasi (Pergeseran)
Translasi menggeser setiap titik dengan arah dan jarak yang sama. Pergeserannya ditulis sebagai vektor kolom T = (a, b): geser a satuan ke kanan (ke kiri jika a negatif) dan b satuan ke atas (ke bawah jika b negatif). Konsepnya sama dengan penjumlahan vektor.
(x, y) → (x + a, y + b)
Segitiga ABC dengan A(1, 1), B(4, 1), dan C(1, 3) ditranslasikan oleh T = (−6, −5). Tentukan koordinat bayangannya.
Lihat pembahasan
Tambahkan −6 ke setiap absis dan −5 ke setiap ordinat:
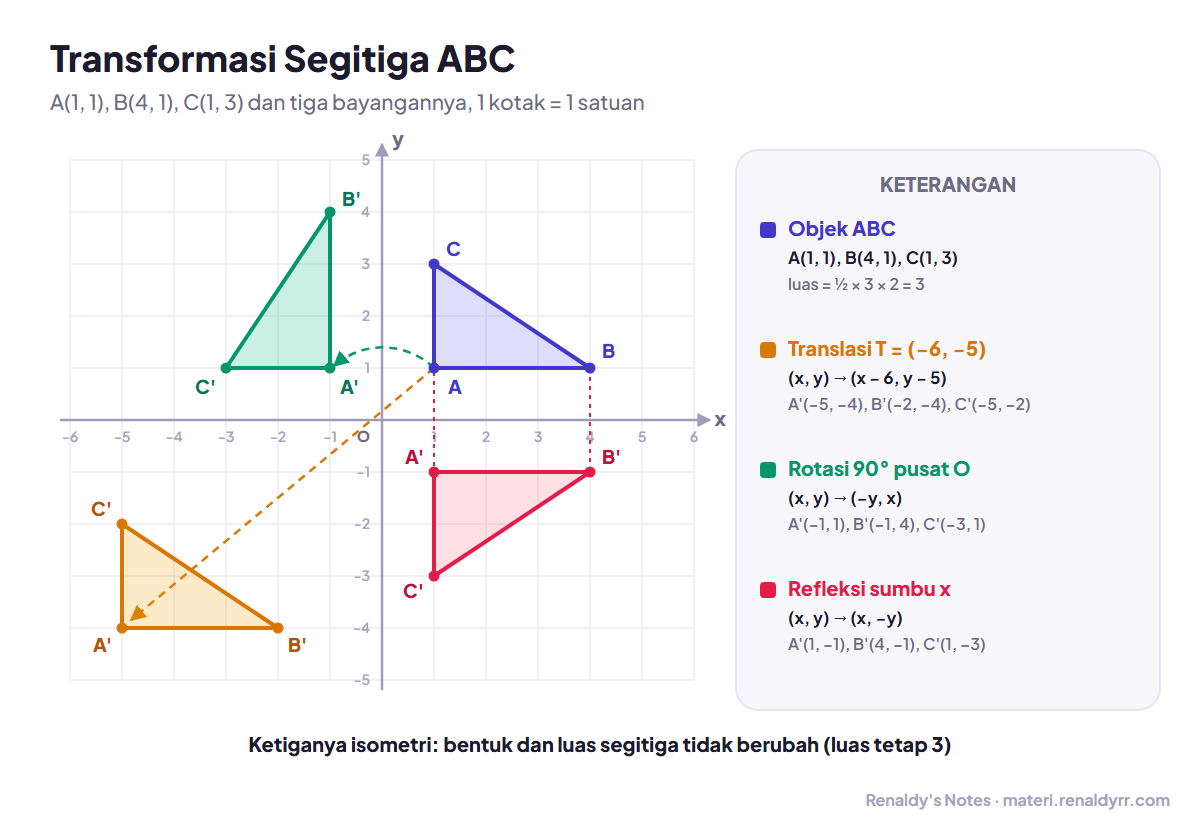
A'(1 − 6, 1 − 5) = A'(−5, −4)
B'(4 − 6, 1 − 5) = B'(−2, −4)
C'(1 − 6, 3 − 5) = C'(−5, −2)
Bentuk dan ukuran segitiga tidak berubah, hanya posisinya yang bergeser ke kiri bawah (lihat gambar di bawah).
Bayangan garis atau kurva
Untuk mencari bayangan sebuah garis atau kurva, nyatakan x dan y lama dalam x' dan y', lalu substitusikan ke persamaan awal. Terakhir, tanda aksen boleh dihapus.
Tentukan bayangan garis y = 2x + 1 oleh translasi T = (3, −2).
Lihat pembahasan
x' = x + 3 → x = x' − 3, dan y' = y − 2 → y = y' + 2.
Substitusi: y' + 2 = 2(x' − 3) + 1 → y' = 2x' − 7.
Jadi bayangannya y = 2x − 7. Cek: titik (0, 1) pada garis awal bergeser ke (3, −1), dan 2(3) − 7 = −1 ✓. Gradien tetap 2, karena translasi tidak mengubah kemiringan.
Refleksi (Pencerminan)
Refleksi memindahkan titik ke seberang sebuah cermin (garis atau titik) sehingga jarak objek ke cermin sama dengan jarak bayangan ke cermin. Garis yang menghubungkan objek dan bayangan selalu tegak lurus cermin.
| Cermin | Bayangan (x, y) | Matriks |
|---|---|---|
| Sumbu x | (x, −y) | 100−1 |
| Sumbu y | (−x, y) | −1001 |
| Garis y = x | (y, x) | 0110 |
| Garis y = −x | (−y, −x) | 0−1−10 |
| Titik asal O | (−x, −y) | −100−1 |
| Garis x = h | (2h − x, y) | tidak berupa matriks 2×2 |
| Garis y = k | (x, 2k − y) | tidak berupa matriks 2×2 |
Rumus x = h dan y = k mudah diingat: titik tengah objek dan bayangan harus jatuh di cermin. Untuk x = h, (x + x')/2 = h, sehingga x' = 2h − x. Refleksi terhadap titik asal hasilnya sama dengan rotasi 180° berpusat di O.
Diketahui titik P(3, −2). Tentukan bayangan P jika dicerminkan terhadap (a) garis y = x, (b) garis x = 5, dan (c) garis y = −1.
Lihat pembahasan
(a) y = x menukar koordinat: P'(−2, 3).
(b) x = 5: x' = 2(5) − 3 = 7, y tetap. P'(7, −2).
(c) y = −1: y' = 2(−1) − (−2) = 0, x tetap. P'(3, 0).
Cek (c): titik tengah (3, −2) dan (3, 0) adalah (3, −1), memang terletak di garis y = −1 ✓.
Rotasi (Perputaran)
Rotasi memutar setiap titik terhadap sebuah pusat sebesar sudut θ. Kesepakatan arahnya: θ positif berarti berlawanan arah jarum jam, θ negatif berarti searah jarum jam. Nilai sin dan cos untuk sudut istimewa bisa kamu lihat lagi di catatan perbandingan trigonometri.
Rotasi berpusat di O(0, 0)
x'y' = cos θ−sin θsin θcos θ xy
x' = x cos θ − y sin θ, y' = x sin θ + y cos θ
Untuk sudut yang sering muncul, rumusnya jadi sangat sederhana:
| Rotasi pusat O | Bayangan (x, y) | Matriks |
|---|---|---|
| 90° (berlawanan jarum jam) | (−y, x) | 0−110 |
| 180° | (−x, −y) | −100−1 |
| −90° atau 270° | (y, −x) | 01−10 |
Titik A(1, 1), B(4, 1), dan C(1, 3) dirotasi 90° berlawanan arah jarum jam dengan pusat O. Tentukan bayangannya.
Lihat pembahasan
Pakai aturan (x, y) → (−y, x):
A(1, 1) → A'(−1, 1), B(4, 1) → B'(−1, 4), C(1, 3) → C'(−3, 1).
Perhatikan sisi AB yang tadinya mendatar sekarang menjadi tegak. Itu tanda putaran 90°.
Tentukan bayangan titik P(2, 4) oleh rotasi 45° dengan pusat O.
Lihat pembahasan
cos 45° = sin 45° = ½√2.
x' = 2 · ½√2 − 4 · ½√2 = √2 − 2√2 = −√2
y' = 2 · ½√2 + 4 · ½√2 = √2 + 2√2 = 3√2
Jadi P'(−√2, 3√2). Cek jarak ke O: √(2 + 18) = √20, sama dengan √(4 + 16) = √20 ✓. Rotasi memang tidak mengubah jarak ke pusat.
Rotasi berpusat di P(a, b)
Kalau pusatnya bukan O, triknya: geser dulu supaya pusat menjadi O, putar, lalu geser kembali.
x' − a = (x − a) cos θ − (y − b) sin θ
y' − b = (x − a) sin θ + (y − b) cos θ
Titik Q(4, 3) dirotasi 90° berlawanan arah jarum jam dengan pusat P(1, 2). Tentukan bayangannya.
Lihat pembahasan
Posisi Q relatif terhadap pusat: (4 − 1, 3 − 2) = (3, 1).
Putar 90°: (3, 1) → (−1, 3).
Kembalikan dengan menambah pusat: Q'(−1 + 1, 3 + 2) = Q'(0, 5).
Cek: jarak PQ = √(9 + 1) = √10 dan jarak PQ' = √(1 + 9) = √10 ✓.
Dilatasi (Perkalian)
Dilatasi memperbesar atau memperkecil bangun terhadap sebuah pusat dengan faktor skala k. Jika |k| > 1 bangun membesar, jika 0 < |k| < 1 bangun mengecil. Jika k negatif, bayangan berada di sisi berlawanan dari pusat (terbalik).
[O, k]: (x, y) → (kx, ky), matriks k00k
[P(a, b), k]: x' = a + k(x − a), y' = b + k(y − b)
Luas bayangan = k2 × luas objek
Titik R(4, 3) didilatasi dengan pusat P(2, 1) dan faktor skala 3. Jika sebuah segitiga berluas 6 satuan luas didilatasi dengan faktor −2, berapa luas bayangannya?
Lihat pembahasan
x' = 2 + 3(4 − 2) = 8, y' = 1 + 3(3 − 1) = 7. Jadi R'(8, 7).
Luas bayangan = (−2)2 × 6 = 4 × 6 = 24 satuan luas. Tanda negatif tidak membuat luas negatif karena faktornya dikuadratkan.
Matriks Transformasi
Refleksi (terhadap sumbu, y = ±x, dan O), rotasi berpusat di O, dan dilatasi berpusat di O semuanya bisa ditulis sebagai perkalian matriks 2×2 dengan vektor kolom titik. Kalau kamu belum lancar mengalikan matriks, ulang dulu catatan matriks.
x'y' = abcd xy → x' = ax + by, y' = cx + dy
Luas bayangan = |det M| × luas objek, dengan det M = ad − bc
Rumus luas ini berlaku umum. Untuk dilatasi [O, k], det M = k2, jadi cocok dengan rumus sebelumnya. Untuk rotasi dan refleksi, |det M| = 1, artinya luas tidak berubah.
Tentukan bayangan garis 2x − y = 4 oleh rotasi 90° berlawanan arah jarum jam dengan pusat O.
Lihat pembahasan
Rotasi 90°: x' = −y dan y' = x. Balikkan: x = y' dan y = −x'.
Substitusi ke 2x − y = 4: 2y' − (−x') = 4 → x' + 2y' = 4.
Jadi bayangannya x + 2y = 4. Cek: titik (2, 0) pada garis awal berpindah ke (0, 2), dan 0 + 2(2) = 4 ✓.
Komposisi Transformasi
Komposisi berarti melakukan dua transformasi atau lebih secara berurutan. Jika titik ditransformasikan dulu oleh M1, lalu hasilnya oleh M2, matriks gabungannya adalah M2 · M1. Urutannya dibalik karena matriks yang dikerjakan pertama berada paling dekat dengan titik.
x'y' = M2 · M1 xy
Perkalian matriks tidak komutatif: M2 · M1 umumnya tidak sama dengan M1 · M2. Mengubah urutan transformasi bisa menghasilkan bayangan yang berbeda, jadi baca kata "dilanjutkan" di soal dengan teliti.
Beberapa komposisi punya hasil yang layak dihafal:
- Dua translasi T1 lalu T2 sama dengan satu translasi T1 + T2.
- Dua rotasi dengan pusat sama sama dengan satu rotasi sebesar θ1 + θ2.
- Refleksi terhadap x = h lalu x = k sama dengan translasi sejauh 2(k − h) ke arah sumbu x.
- Refleksi terhadap dua garis yang berpotongan sama dengan rotasi sebesar dua kali sudut antara kedua garis, berpusat di titik potongnya.
Titik S(3, 1) dicerminkan terhadap sumbu x, lalu dilanjutkan rotasi 90° berlawanan arah jarum jam dengan pusat O. Tentukan bayangannya dan matriks komposisinya.
Lihat pembahasan
Cara bertahap: refleksi sumbu x memberi (3, −1). Rotasi 90°: (x, y) → (−y, x) memberi S''(1, 3).
Cara matriks: M = R90° · Msumbu x = 0−110 100−1 = 0110.
Menarik, hasilnya adalah matriks refleksi terhadap garis y = x. Memang (3, 1) → (1, 3) ✓. Sudut antara sumbu x dan garis y = x adalah 45°, dan dua kali 45° adalah 90°, cocok dengan sifat komposisi di atas.
Gambar berikut merangkum beberapa transformasi pada segitiga ABC yang sama: translasi, rotasi 90° pusat O, dan refleksi terhadap sumbu x. Semua koordinat bayangannya dihitung tepat dengan rumus di atas.
Latihan Mandiri
- Tentukan bayangan titik P(5, −1) oleh translasi T = (−3, 4).
Kunci jawaban
P'(5 − 3, −1 + 4) = P'(2, 3).
- Tentukan bayangan Q(−4, 3) jika dicerminkan terhadap (a) garis y = −x, (b) garis x = 2.
Kunci jawaban
(a) (−y, −x) = (−3, 4). (b) (2·2 − (−4), 3) = (8, 3).
- Titik (5, 3) dirotasi 180° dengan pusat (2, −1). Tentukan bayangannya.
Kunci jawaban
Rotasi 180° terhadap (a, b): (2a − x, 2b − y) = (4 − 5, −2 − 3) = (−1, −5).
- Tentukan bayangan titik (4, 1) oleh dilatasi dengan pusat (1, −2) dan faktor skala −2.
Kunci jawaban
x' = 1 + (−2)(3) = −5, y' = −2 + (−2)(3) = −8. Bayangannya (−5, −8).
- Parabola y = x2 ditranslasikan oleh T = (2, 1). Tentukan persamaan bayangannya.
Kunci jawaban
x = x' − 2, y = y' − 1 → y − 1 = (x − 2)2, jadi y = x2 − 4x + 5. Puncaknya pindah dari (0, 0) ke (2, 1).
- Titik (2, 5) dicerminkan terhadap sumbu y, lalu terhadap garis y = x. Tentukan bayangannya dan transformasi tunggal yang setara.
Kunci jawaban
(2, 5) → (−2, 5) → (5, −2). Matriksnya 01−10, yaitu rotasi −90° (90° searah jarum jam) pusat O.
- Segitiga A(1, 1), B(4, 1), C(1, 3) ditransformasikan oleh matriks 2113. Tentukan luas bayangannya.
Kunci jawaban
Luas awal = ½ × 3 × 2 = 3. det M = 6 − 1 = 5. Luas bayangan = 5 × 3 = 15 satuan luas.
Ringkasan
- Translasi T = (a, b): (x, y) → (x + a, y + b).
- Refleksi: sumbu x (x, −y), sumbu y (−x, y), y = x (y, x), y = −x (−y, −x), O (−x, −y), x = h (2h − x, y), y = k (x, 2k − y).
- Rotasi pusat O: 90° (−y, x), 180° (−x, −y), −90° (y, −x); sudut umum memakai matriks cos–sin. Pusat (a, b): geser, putar, geser balik.
- Dilatasi [P(a, b), k]: x' = a + k(x − a), y' = b + k(y − b); luas dikali k2.
- Komposisi M1 lalu M2: matriksnya M2 · M1. Luas bayangan = |det M| × luas objek.
Pertanyaan yang Sering Ditanyakan
Kenapa rotasi positif berlawanan arah jarum jam?
Itu kesepakatan yang sama dengan sudut di trigonometri: sudut diukur dari sumbu x positif berlawanan arah jarum jam. Dengan kesepakatan ini, matriks rotasi selalu berbentuk cos θ, −sin θ, sin θ, cos θ. Kalau soal menyebut "searah jarum jam", pakai sudut negatif.
Apa beda refleksi terhadap titik asal dan rotasi 180°?
Hasilnya sama persis, yaitu (x, y) → (−x, −y), dan matriksnya pun sama. Bedanya hanya cara membayangkannya: yang satu dicerminkan melewati titik O, yang lain diputar setengah putaran mengelilingi O.
Mengapa translasi tidak punya matriks 2×2?
Matriks 2×2 selalu memetakan titik O ke O sendiri, sedangkan translasi menggeser O ke titik lain. Karena itu translasi ditulis dengan penjumlahan vektor kolom, bukan perkalian matriks. Hal yang sama berlaku untuk refleksi terhadap x = h atau y = k dan rotasi berpusat selain O.
Bagaimana cara cepat mengecek jawaban transformasi?
Ambil satu titik mudah pada objek, transformasikan, lalu cek apakah hasilnya memenuhi persamaan bayangan. Untuk rotasi dan refleksi, cek juga bahwa jarak ke pusat atau ke cermin tidak berubah. Latihan soal lain bisa kamu temukan di catatan Matematika lainnya.

Tanya & Diskusi 0
Bingung di bagian tertentu? Tanyakan saja, nggak ada pertanyaan yang bodoh kok 😉
Comments
Post a Comment